液体配料上 AMR:把液面晃动控制做成可验证的配送条件
液体配料上 AMR:把液面晃动控制做成可验证的配送条件
液体配料进入自动化配送后,难点并不只在于 AMR 能否把料车送到目标工位。对带液体的密闭容器而言,到站时的液面状态、容器姿态和交接时机,都会影响后续配料动作是否可控。若项目只用“最高速度”来描述运输能力,往往忽略了起步、制动、转弯和地面过渡共同造成的液面响应。更可靠的做法,是把液面晃动控制拆成载具、路线、任务参数和站点交接四组可验证条件。
液面晃动不是单一速度问题
相同的最高速度,并不对应相同的运输状态。容器的充装比例、液体黏度、容器直径、重心高度和路线中的连续转向,都会改变液面响应。短距离任务若包含急停、窄弯或地面接缝,风险并不一定低于距离更长但动作平顺的路线。因此,项目设计不应只问“车能跑多快”,而应先识别哪些动作会放大晃动,并将这些动作限制在可解释的任务边界内。
这也意味着,运输参数需要与料车状态绑定。满载、半载和空载料车不应默认使用同一套加减速与转弯策略;当某一容器未达到规定的封盖、锁止或充装条件时,系统应允许任务暂不放行,而不是把差异交给现场人员在运行中判断。
先让料车形成连续的承托单元
液体容器与 AMR 之间不能只存在“放得上去”的关系。更稳妥的结构应明确:容器底部由托架或接液盘承托,容器本体由夹带或固定环约束,料车底架将受力传到居中的顶升接触面,潜伏顶升 AMR 再从料车底部进入并完成顶升。每一层都需要有可检查的接触关系,避免容器仅靠摩擦定位,或把局部受力留给薄板和脚轮。
接液盘的作用也不只是防止清洁负担扩大。它应与容器、底架和作业方式相匹配,使常规运输中可能产生的微量残留有明确承接位置,同时不遮挡顶升接口、脚轮和人工检查视线。这样,载具状态才可以被作为任务输入,而不是一次性的现场经验。
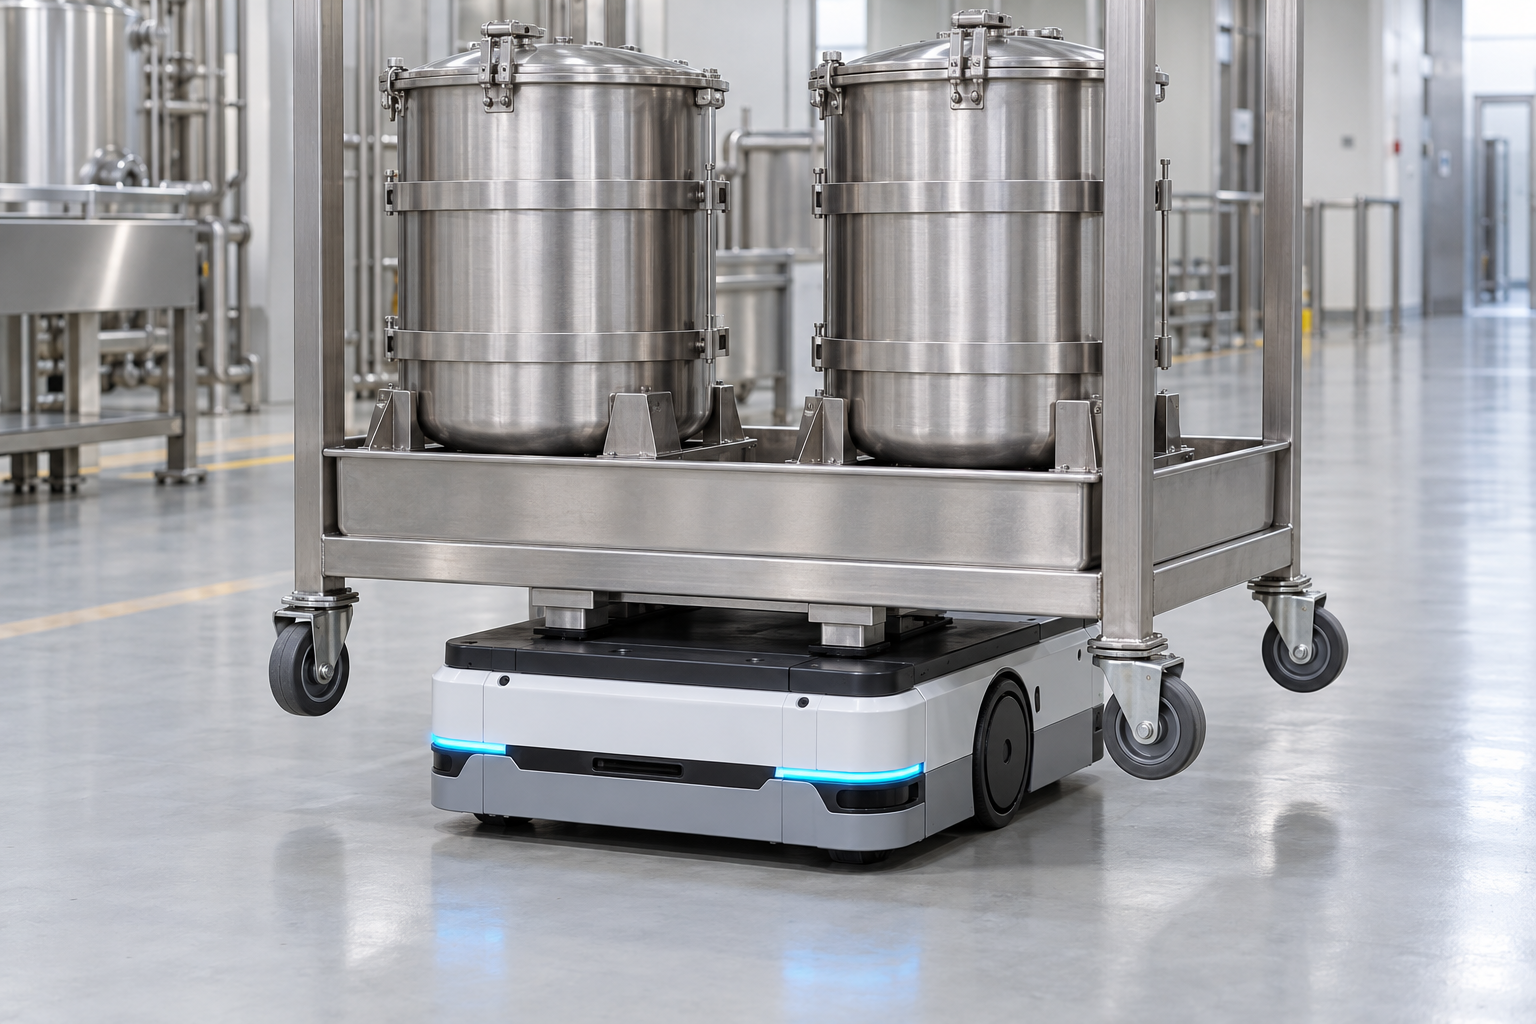
图1:潜伏顶升 AMR 将带密闭容器的料车整体、水平承托,容器底部、接液盘、料车底架与顶升接触面形成连续受力路径
把路线变成可执行的动作参数
对液体任务而言,路线不应只是一条地图上的连线。直线段、转弯段、门口、地面过渡和工位接近区可以具有不同的动作规则。例如,进入连续转弯前先完成速度收敛,在地面状态不稳定的区段保持平顺通过,在到站前预留减速距离;这些规则的目的不是机械地降低效率,而是让容器状态与运动状态保持可预期。
当现场因施工、积水、清洁作业或临时堆放改变了通行条件时,液体任务也不应沿用原路线参数。应先确认替代路线是否存在额外的急转、坡度或接缝,再决定是否继续放行。把路线变化纳入任务条件,能避免“机器人仍能通过”被误解为“容器状态仍然适合通过”。
到站后先稳定,再进入配料动作
料车抵达工位并不等于可以立即连接阀门、软管或配料接口。更可靠的交接顺序是:AMR 在规定接近区减速并对位,料车与固定接收框架建立机械定位,确认容器仍保持水平且锁止状态完整,再由工位侧完成后续动作。若该站要求 AMR 退出,退出动作也应在料车已被固定承托后执行,不能让机器人离开后才发现料车仍处于半接触或未定位状态。
这种“先稳定、后操作”的设计,把最容易被忽视的短暂停留变成了明确工序。它不依赖操作者观察液面来猜测是否稳定,而是将等待、定位和接收资格写入任务状态。
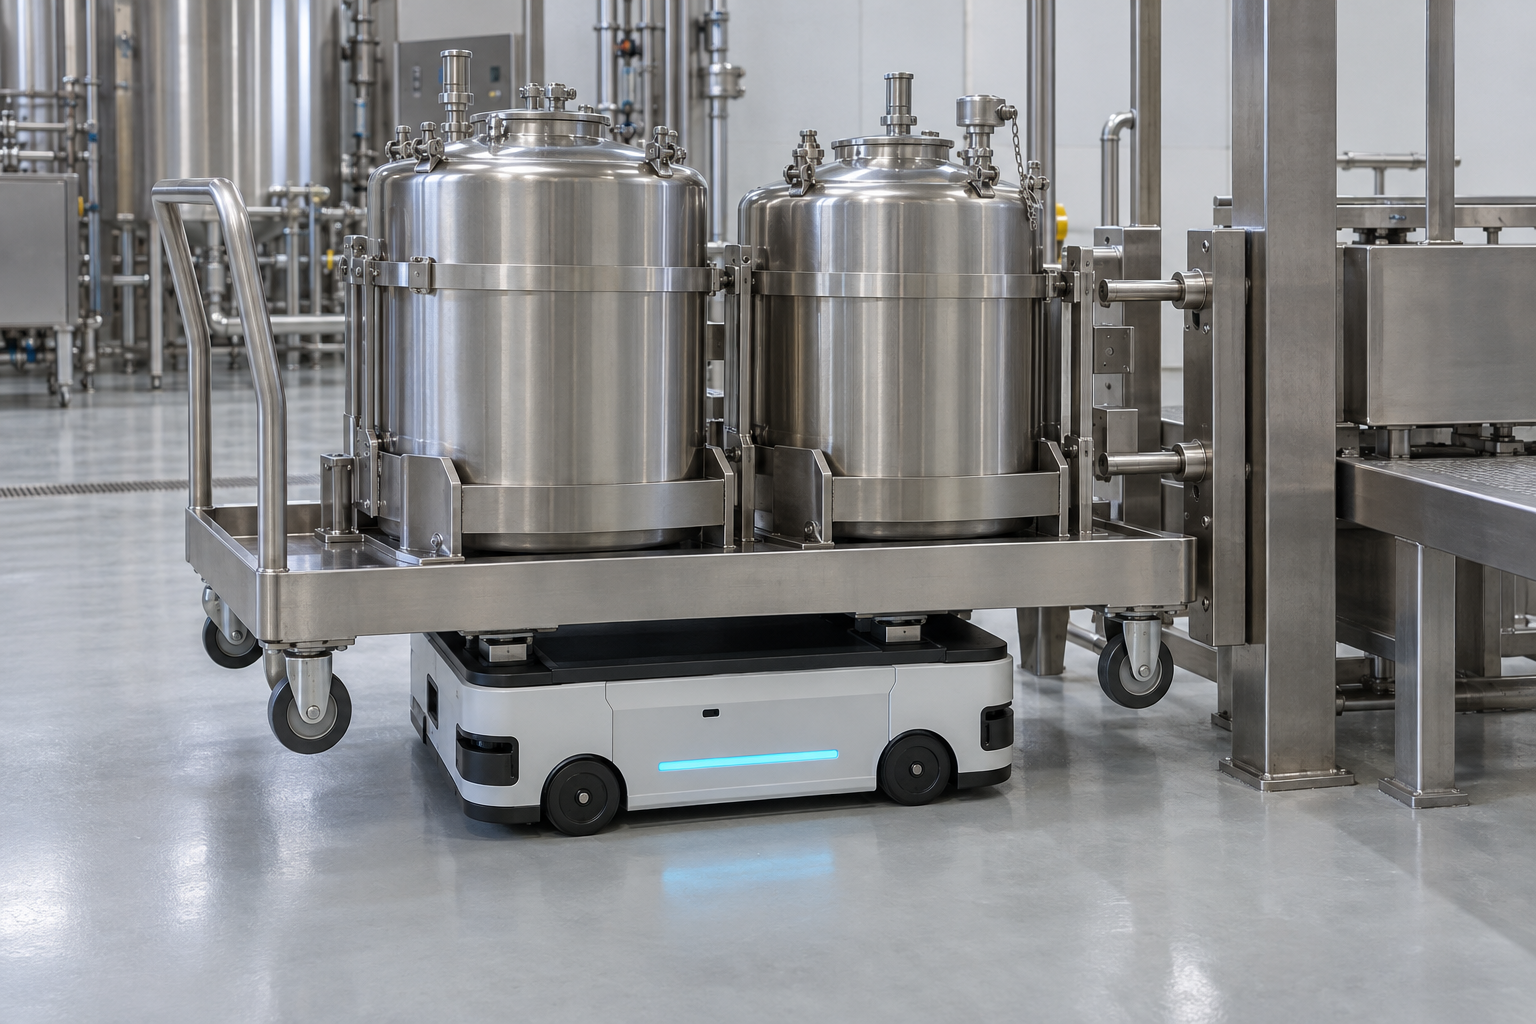
图2:料车在配料站的固定接收框架前完成定位,先确认机械约束与承托状态,再进入后续配料动作
让异常有清晰去向,而不是让机器人猜
如果顶升前发现锁带未闭合、容器封盖状态不完整,或路线条件与任务参数不再匹配,最合适的处理通常不是重复尝试。系统可以将料车引导至受控检查位,保留任务、容器和异常原因的关联,待人工确认后再决定复位、继续配送或转入清洁处理。这样,异常不会被简单地转化为“到不了站”的设备告警。
液体配料 AMR 的价值,不只是减少一段人工推车距离。真正可扩展的方案,是让密闭容器在离开储存区、经过路线、进入工位直到完成交接的全过程,都保持可说明、可检查、可恢复的运输状态。把液面晃动控制做成配送条件,项目才有机会同时兼顾节拍、现场秩序和配料操作的稳定性。
姓名*
*邮箱
电话
内容
*