玻璃面板上 AMR:把边缘保护和竖直支撑做成物流条件
玻璃面板上 AMR:把边缘保护和竖直支撑做成物流条件
玻璃面板为什么不能被视为普通板件
在玻璃加工、光伏组件和显示面板等场景里,一块面板的搬运风险往往不来自行驶距离,而来自它被怎样支撑。面板面积大、边缘脆弱,且表面通常不适合承受局部压力。即使 AMR 的运行平稳,若面板在起运、转弯、到站时只依赖临时靠放或单点卡扣,微小位移也可能把风险集中到边缘、角部或接触点。
因此,面板物流不应把任务理解成“把玻璃从 A 点送到 B 点”。更可靠的任务对象,是一个由面板、保护材料、A 架、约束件和接收接口共同组成的运输单元。机器人负责移动这个单元,但单元是否可移动,应先由承重、限位和交付条件决定。
运输单元的关键不是装得下
适合面板运输的 A 架,首先要让下边缘获得连续、柔性的承托,而不是让玻璃直接落在金属梁上。承托轨的包覆材料、面板倾角、支点间距和接触位置,需要围绕面板尺寸、边缘工艺和包装方式确认。侧向导向件应提供约束而非硬挤压;用于防倾的绑带或锁止件,则要能清楚判断是否已闭合、是否压在允许区域。
对 AMR 来说,这些并非附属工装细节。A 架底脚与车载平台的连接方式、载荷重心与车体中心的关系、上装是否会在低速转弯时产生相对摆动,都会改变任务能否放行。把它们写成可检查的条件,现场就不必靠操作人员凭经验判断“看起来是否稳”。
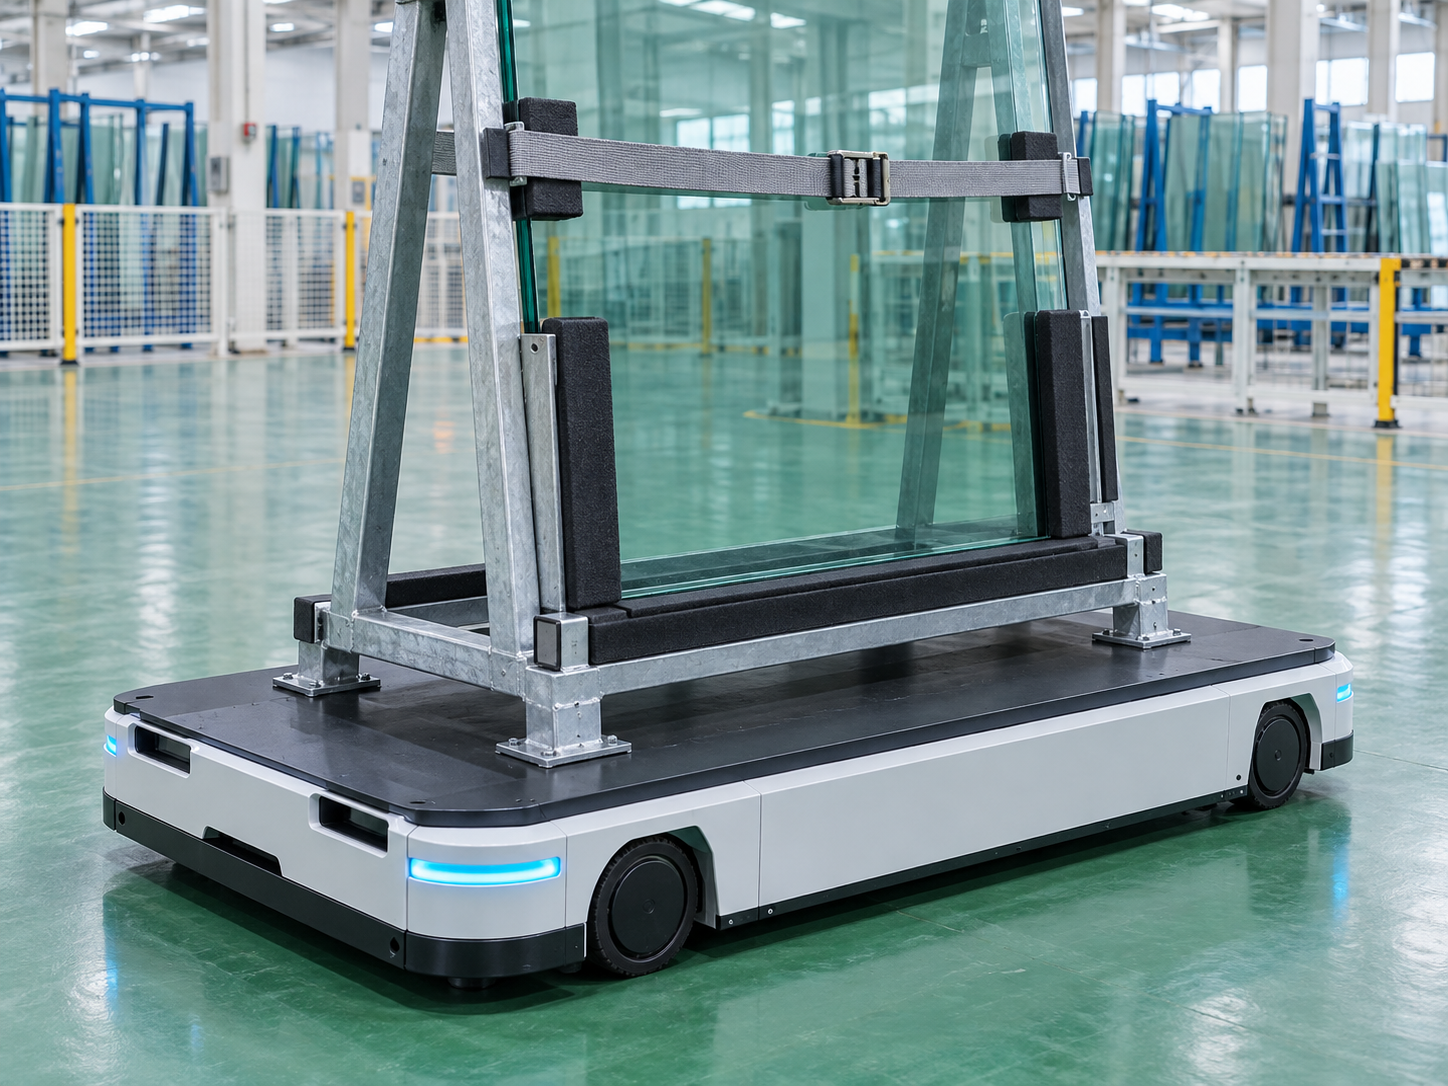
图1:玻璃面板由衬垫承托轨、侧向保护件和锁止带共同形成稳定运输单元
路线验证要看组合外廓
面板一旦竖直装入 A 架,真正参与路线的就不再是 AMR 的底盘尺寸,而是包含面板高度、架体宽度、保护件外伸和转弯扫掠的组合外廓。门洞、立柱、护栏、临时物料和交叉口的可通行性,都应针对这一外廓核验。对需要经过地面接缝、局部坡板或频繁转向的路段,还应把速度、转向半径和减速位置定义到任务层,而不是只保留一条“可通行”的导航线。
这并不意味着把路线限制得过于保守。相反,当面板的支撑方式和约束状态已清晰,项目团队能够有针对性地定义哪些路段允许通过、哪些条件需要降速、哪些变化必须重新确认。被管理的是可解释的工程边界,而不是一次性经验。
到站不是交付完成
面板运输的最后一段常常最容易被忽略。AMR 到达工位后,接收 A 架、翻转设备或人工工位必须先具备可承接条件:支撑面清洁、保护垫完整、接收架空位明确、对位方向正确。移动架与固定架的高度和轴线即便略有不一致,也不应在未确认前发起转移。
更稳妥的做法,是将到站过程拆成到位、接收确认、承重转换、约束解除和任务关闭几个阶段。每一步只在上一步已经成立时继续。这样,任务记录不仅能说明机器人曾经抵达,更能说明面板在何时、由哪个接口、以何种受力关系完成交付。
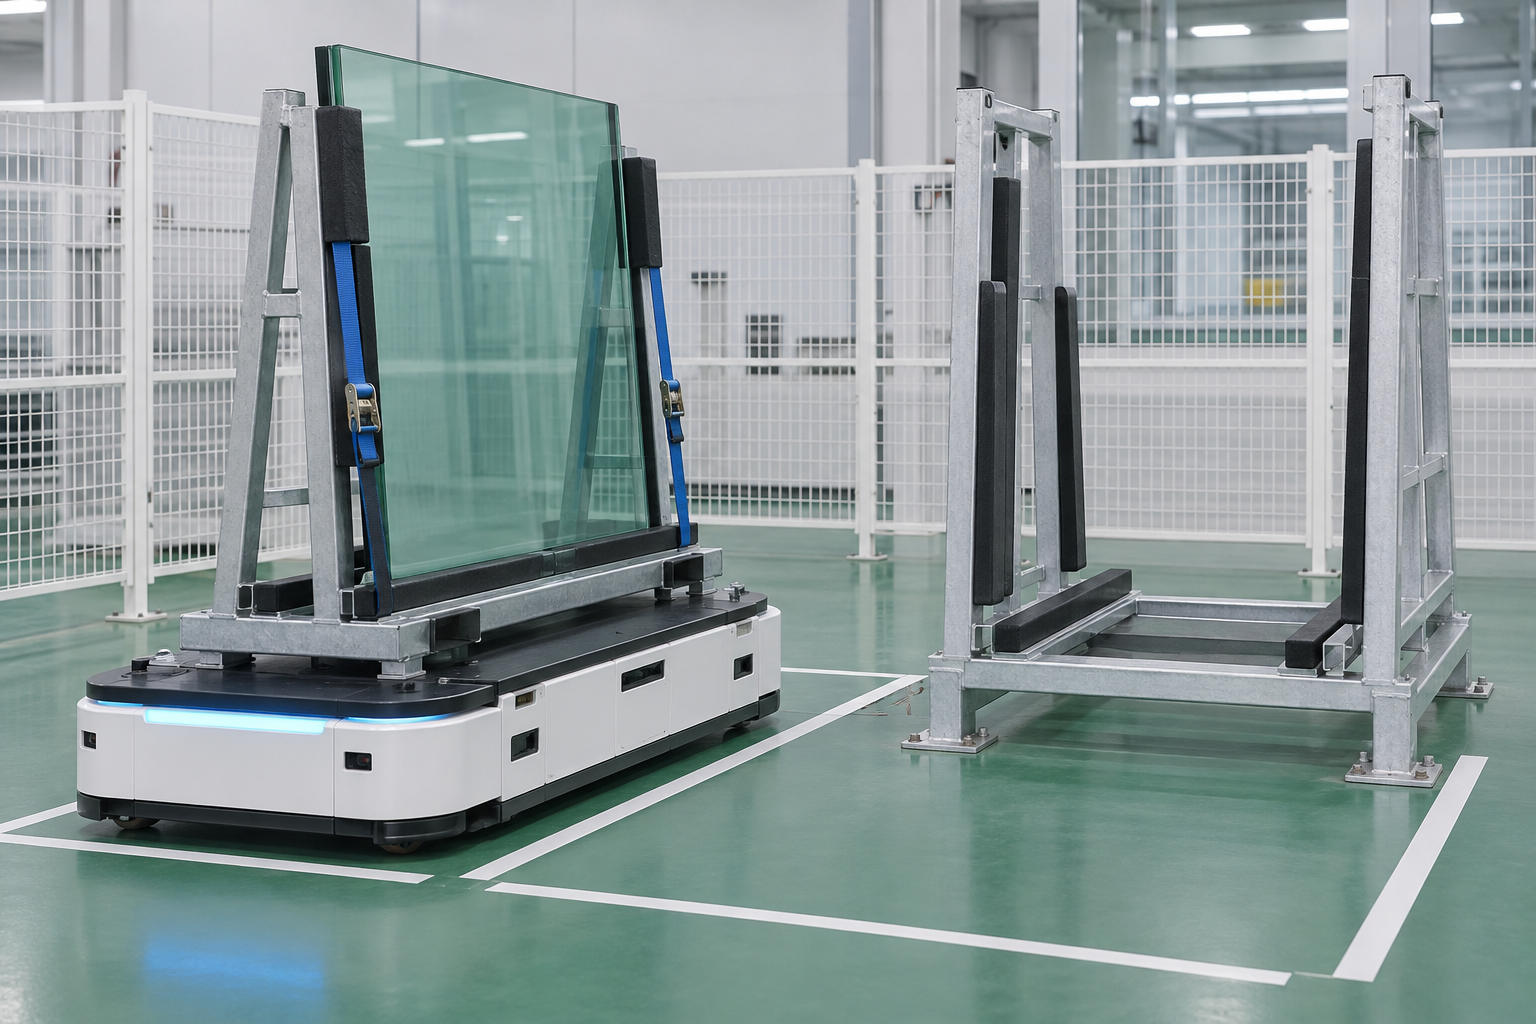
图2:AMR 在接收 A 架前完成对位,面板仍由移动架的衬垫承托并保持锁止
异常状态要有明确去向
接收工位忙碌、保护垫缺失、锁止件未闭合、路线临时受阻,都是面板物流中应被允许出现的状态。关键不在于让机器人强行完成,而在于让任务有安全、可追溯的暂停方式。系统可以把带载 AMR 引导至经过验证的等待区,保留面板身份、当前架体状态和目标工位信息,待条件恢复后再继续。
对于需要复核的情况,A 架可以被送到专用检查位,由人员确认边缘、绑带和保护材料,而不是在通道中反复调整。这样的分流设计能减少临时搬动,也让异常处理从“现场救火”变成可预先验证的作业分支。
把面板保护纳入任务设计
玻璃面板上 AMR 的价值,不只是减少人工搬运距离,而是把原本分散在工装、路线和工位里的保护要求组织成一套可执行条件。先定义连续承托、侧向约束和锁止状态,再核验组合外廓与路线,最后把接收接口和异常去向写入任务流程,物流系统才能在节拍变化时保持同样清晰的保护边界。
对计划引入移动机器人的工厂而言,A 架不是简单的“载具”,AMR 也不是独立的“搬运车”。两者与面板、工位共同构成一个需要被验证的运输单元。把这一单元设计清楚,才有条件在不牺牲面板保护的前提下,获得更稳定的厂内流转。
姓名*
*邮箱
电话
内容
*