无人叉车进出货车厢:月台界面为何必须纳入任务设计
无人叉车进出货车厢:月台界面为何必须纳入任务设计
对许多仓库而言,货车厢像是一个临时出现又随时离开的货位:车辆靠稳、月台板搭上,托盘就开始进出。人工作业可以依靠目测和即时判断修正细节;无人叉车则需要把这些细节变成能够被确认、被允许、也能被撤回的作业条件。月台自动化的难点不在于机器人能否驶过一块钢板,而在于钢板两端的环境始终处于变化之中。
将月台视为一个独立的物流接口,能让项目讨论从“机器人能不能进车厢”转到“什么情况下任务应该进、暂停或退出”。这既适用于出库装车,也适用于来料卸车和库内跨区接驳。
车厢不是稳定的货位
货架货位的尺寸、承载面和相对位置通常长期固定,而车厢内的作业面会随车辆型号、停靠位置、悬挂状态和装载过程改变。月台板是否完全落座、车厢地板与仓内地坪是否处在允许高度差内、车厢内是否有足够的转向和退车净空,都会影响地牛式无人叉车的通过与叉取。把这些变量留给现场临时处理,会让同一条任务在不同车次表现出完全不同的稳定性。
因此,月台不应只被标注成地图上的一个点位。更合适的做法是把它定义为有边界的作业段:机器人进入前确认接口可用,跨越时保持低速和受控姿态,完成取放后再确认车厢内的托盘与通道状态。这里的核心不是增加复杂流程,而是避免把“到达月台”误认为“具备执行条件”。
把月台界面拆成三条可验证的线
第一条是承载线。月台板、车厢地板和仓内地坪要形成连续且可靠的行驶面;边缘翘起、局部间隙或明显高差都会放大轮组冲击,并改变低位货叉的姿态。第二条是叉取线。托盘叉孔、载荷外廓和车辆朝向要为平行叉入留出空间,不能用“托盘大致在车里”替代位置条件。第三条是净空线。除了机器人车身,还要考虑带货后的组合外廓、转身空间、退车距离和车厢内既有货垛。三条线共同满足时,任务才真正进入可执行窗口。
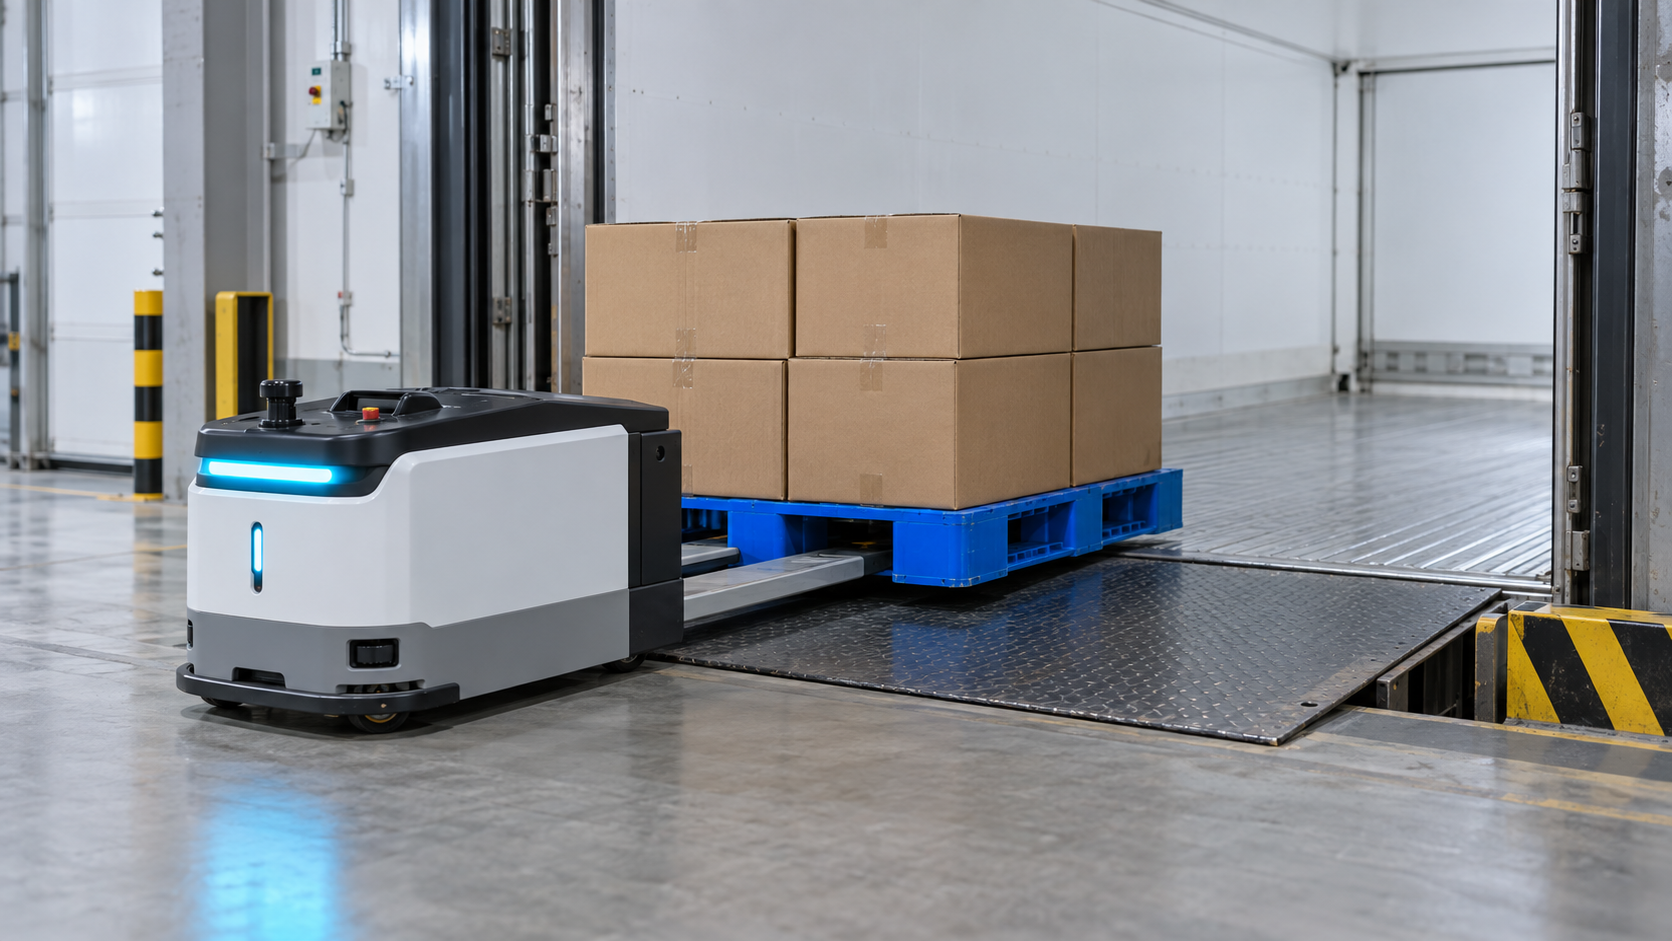
图1:地牛式无人叉车在月台板与车厢地板连续对接后,以平行货叉完成托盘叉取
现场实施时,不必追求一次性识别所有细节。可以先把影响最大、最容易变化的接口条件作为放行项,例如月台板到位、车辆停靠完成、车门开启、作业区清空和托盘可叉取;再把需要人工处置的异常明确留在受控等待区。这样,机器人收到的不是模糊的“去装车”,而是一项带有边界条件的搬运任务。
让任务在不确定中有退出路径
稳定的月台作业并不意味着机器人从不遇到变化。车辆可能在过程中调整高度,车厢内的托盘可能偏位,装载顺序也可能临时修改。真正需要提前设计的是:当任务条件失效时,机器人应停在哪里、载荷由谁继续承托、任务上下文如何保留,以及恢复时是否需要重新确认。把异常动作限制在月台前的等待位或车厢内的安全停留段,通常比让设备在接口边缘反复尝试更可控。
对于已经叉起的托盘,还应将“已取到货”与“可退出车厢”区分开。货物的重心、车厢内障碍、退车路径和月台板状态仍可能改变后续动作。只有当退车路线和接口继续成立,机器人才能把这次装卸视为完成。这样的判断有助于把局部异常收敛在一个可复核的环节,而不是扩散为整个月台停摆。
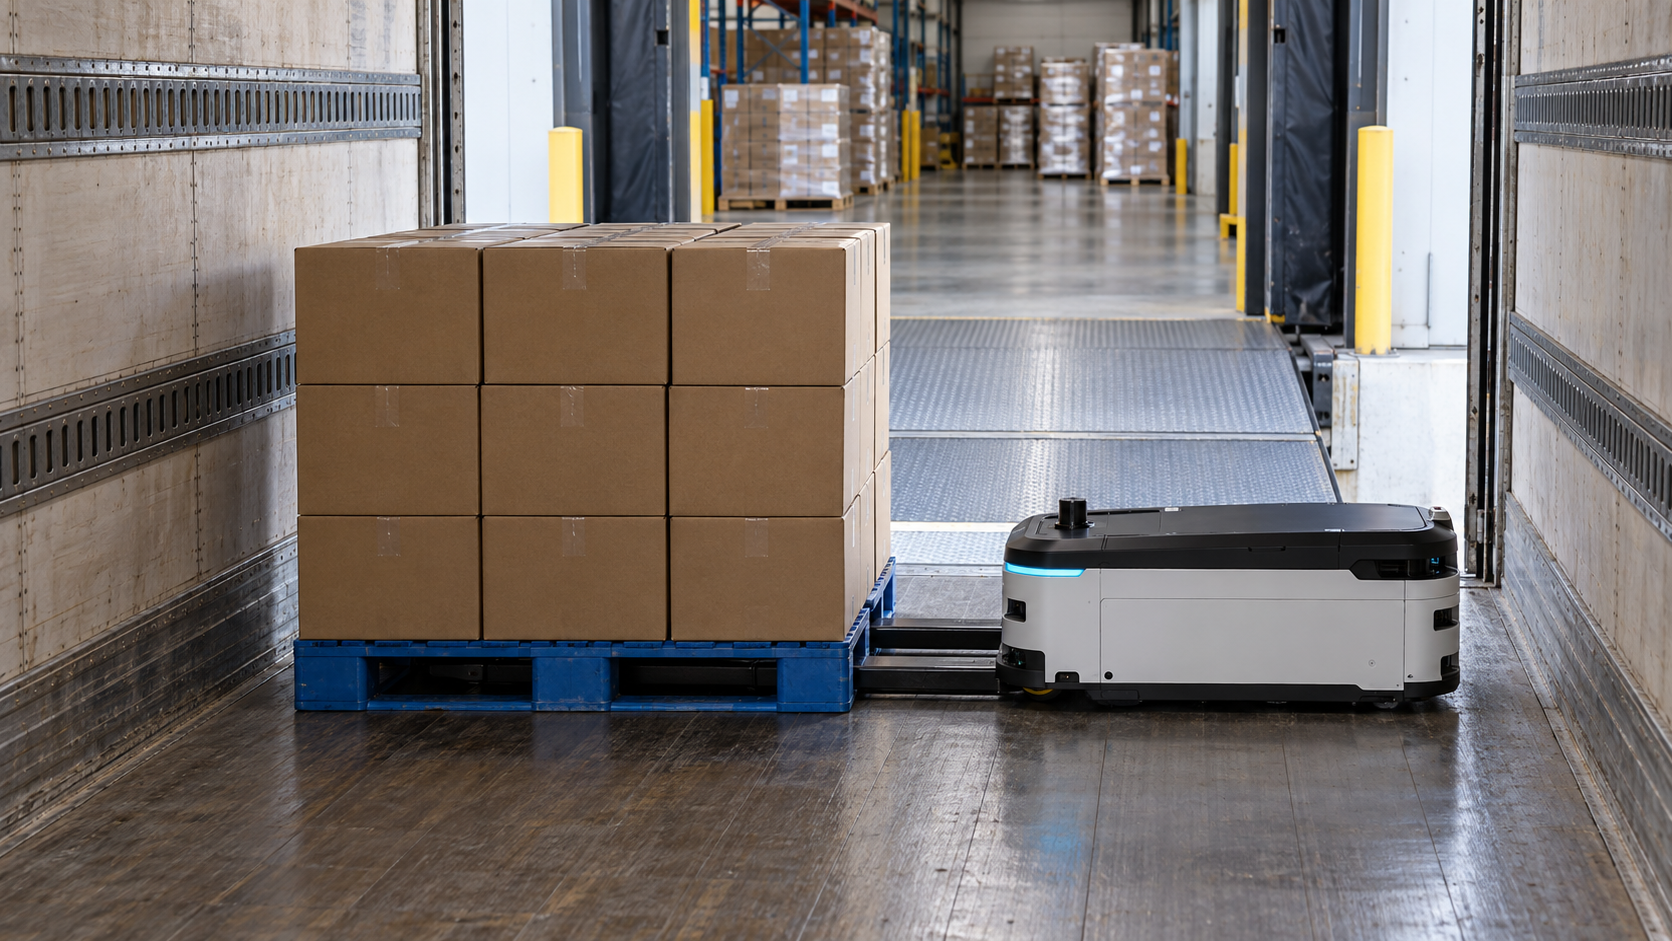
图2:无人叉车在车厢内完成托盘放置后,保持货叉与托盘底部的真实承托关系并准备受控退出
把窄场景做成可复制的装卸能力
月台场景往往不需要大规模改造才能开始验证。先选定一类常见车厢、一个稳定托盘规格和一条明确的进出路径,围绕接口连续性、托盘可叉取性、组合净空和异常退出做小范围测试,就能识别最关键的约束。之后再逐步扩展到更多车型、不同托盘和更复杂的装载顺序。
从这个角度看,无人叉车进入货车厢不是一次简单的路线延伸,而是一次跨越可变界面的物流交接。把月台板、车厢地板、托盘和缓冲区组织成可确认的作业接口,才能让自动化装卸在日常车次中保持可预期的节奏。
姓名*
*邮箱
电话
内容
*