AMR 对接称重工位:别把“上秤”当成可用重量
AMR 对接称重工位:别把“上秤”当成可用重量
称重不是一个到站动作
在原料收发、包装复核、工序投料和成品入库之间,称重常被当作一个简单的中间环节:AMR 或无人叉车把托盘送到秤台,系统读到一个数值,任务便继续向前。真正容易被忽略的是,托盘已经进入秤区,并不等于这次重量已经可以被业务系统使用。货叉是否仍在接触托盘、载荷是否完整落在秤台上、读数是否完成稳定、当前重量是否仍对应这一笔任务,都决定了同一个数字究竟是可追溯的过程记录,还是一次没有边界的瞬时读数。
把称重纳入 AMR 物流,关键不在于为调度系统新增一个设备接口,而在于把“取得有效重量”定义成一个可验证的任务状态。这样做既不会把每一次经过秤台都变成复杂流程,也能让需要重量复核的物料拥有明确的进入、静置、采样、判定与离开条件。
先区分测量对象和运输对象
托盘、周转箱和料架是运输对象;秤台上的受力状态才是测量对象。两者在大多数时候重合,却不能被默认视为同一件事。以地牛式无人叉车为例,货叉将托盘送上地磅后,只有托盘完整地由秤台承托、货叉退出接触范围、组合载荷没有碰到护栏或斜坡,读数才具备清晰的力学边界。若货叉仍托着一部分重量,或托盘边缘压在秤台外,系统得到的并不是一个可以直接进入批次记录的重量。
因此,称重工位的机械设计和路线设计应一起完成。秤台尺寸、引导线、进入方向、叉车退出空间、相邻护栏与等待位,都要围绕载荷外廓和承托关系校验。对带脚轮的料架,还需要评估轮脚的集中受力和定位方式;对托盘货物,则要确认托盘底面、货物外廓和货叉退出动作不会形成侧向碰撞或偏载。
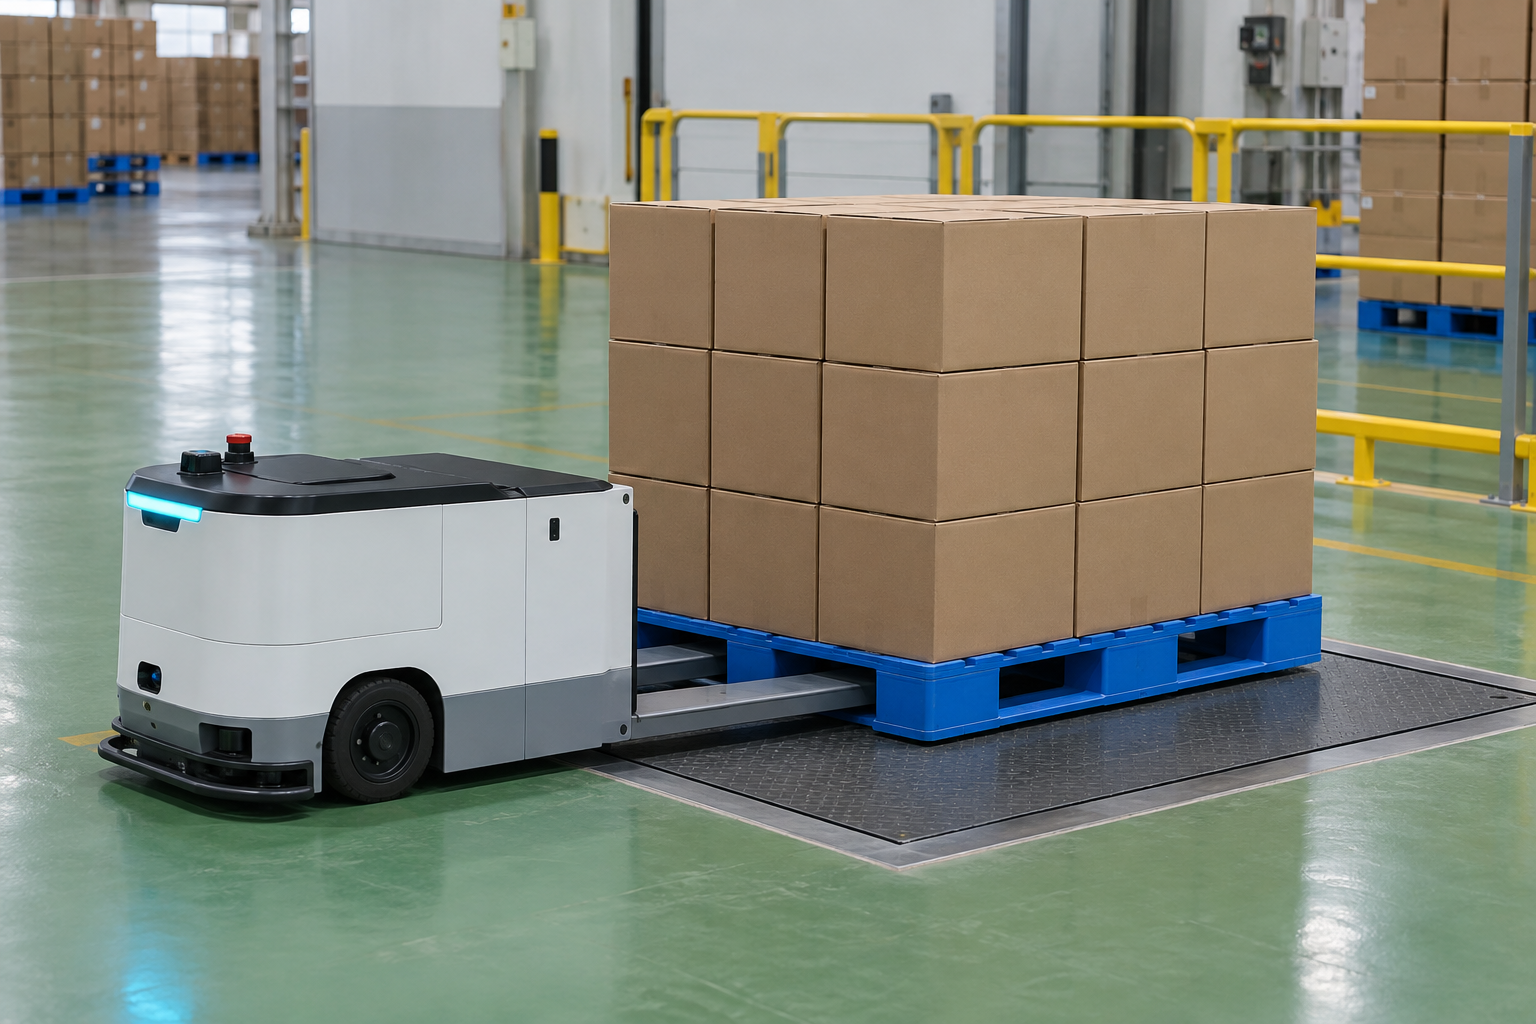
图1:无人叉车在静态称重流程中的独立承托与机构退出
把有效读数拆成连续的状态
一个稳定的称重任务可以拆成五个连续状态:允许进入、载荷完全承托、搬运机构退出、读数稳定、结果已绑定。允许进入由工位空闲、秤台归零或具备可用状态决定;完全承托确认托盘或载具已经落在指定测量区域;退出状态确认货叉、顶升机构或牵引装置不再影响读数;稳定状态由秤端自己的稳定标志和项目设定的静置条件共同判定;绑定状态则把重量、任务号、载具标识、产品或批次上下文和时间戳写入同一条过程记录。
其中最容易被省略的是“结果已绑定”。重量本身不能证明物料身份,也不能替代质量判定。它更适合用于核对预期范围、发现缺件或多件风险、支持灌装或配料环节的过程追溯。系统应明确它服务于哪一种判断,再决定记录哪些字段、何时触发后续路线,而不是把所有数字都当成自动放行依据。
让机器人在秤旁等待,而不是压在秤上等待
称重节拍的优化并不等同于缩短机器人在秤台上的每一秒。对于静态地磅,较稳妥的做法是让载荷进入测量位后由秤台独立承托,搬运机构退到指定退出位,再等待稳定信号与数据回传。这样既降低机构对读数的干扰,也让现场人员能够直观看到托盘是否落稳、货叉是否完全退出、周边是否存在接触。
调度层应为称重工位设置独立的等待位和占用规则。未获取有效重量的任务不能让下一台车贸然进入;已完成采样但尚未获得后续工位许可的载荷,也不宜长时间停在秤台上占用测量资源。将“测量完成”和“允许离开”拆开,必要时把载荷转移至受控缓冲位,能让称重设备保持测量功能,而不是兼做临时仓位。
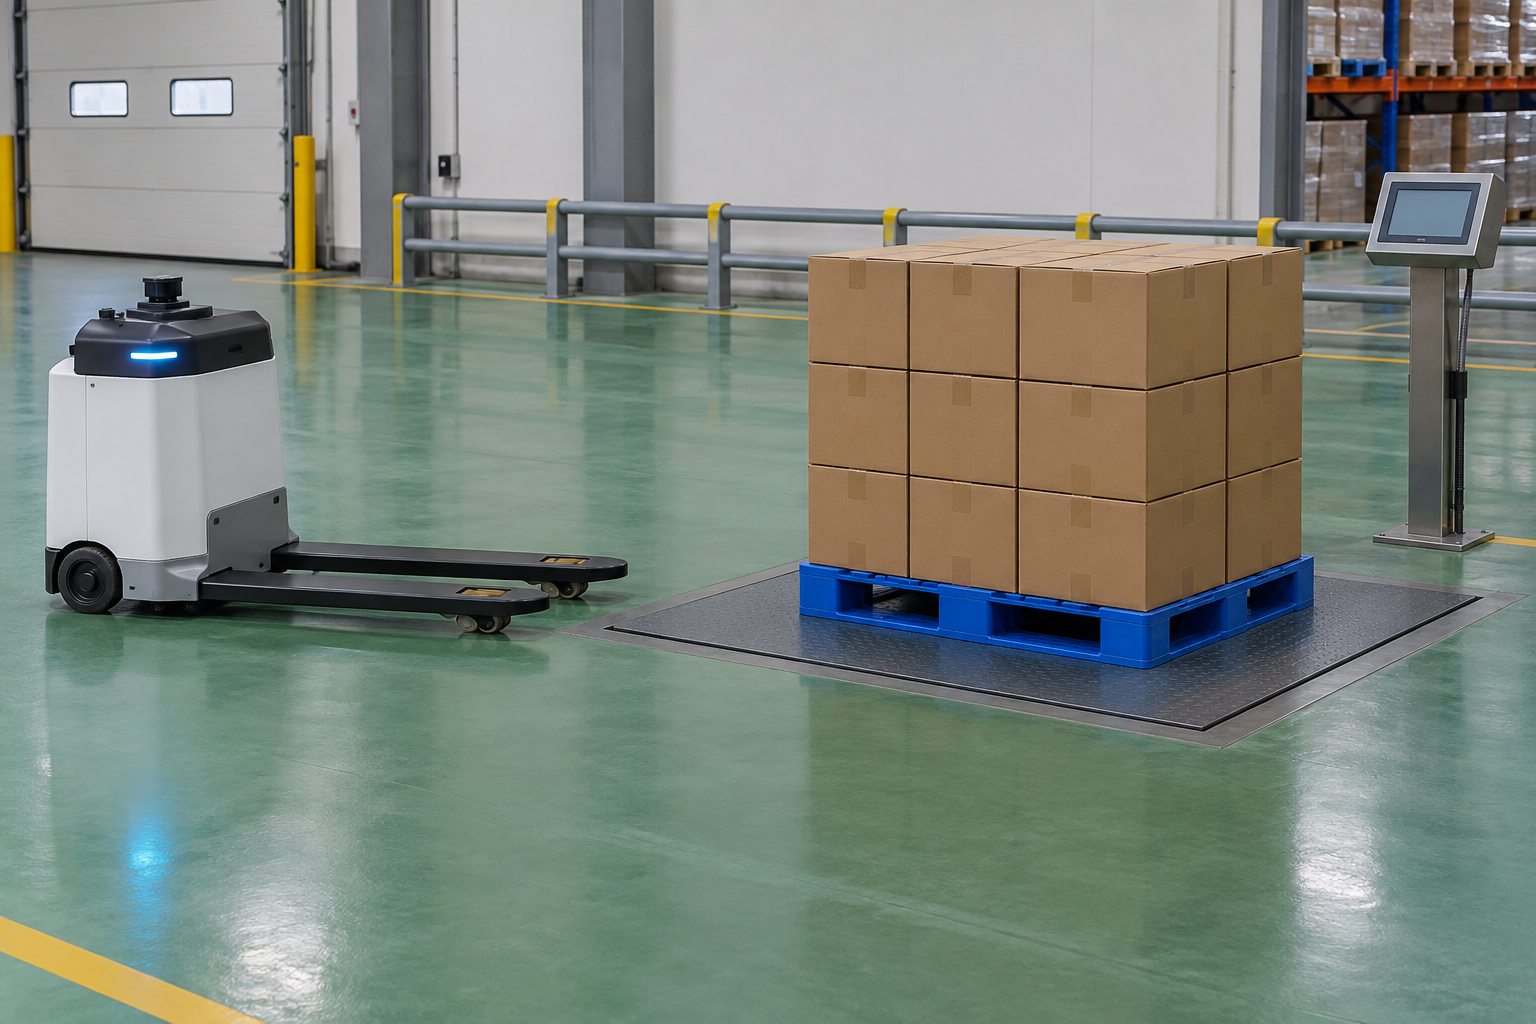
图2:受控称重位将测量完成与后续放行分开
异常要回到可解释的测量条件
读数波动、超出预期范围、稳定信号迟迟不出现,并不都应通过重复称量来解决。首先应区分是秤台状态、载荷承托、载具外廓、任务上下文,还是数据绑定环节发生了问题。例如,托盘未完全落台、货叉没有退净、载荷碰到护栏、秤台未归零,属于现场测量条件问题;任务号与载具标识不一致,属于过程记录问题。二者需要不同的恢复动作。
建议把异常任务送往不干扰主秤位的复核位置:保留原始任务和首次读数状态,记录现场确认结果,再决定是否重新上秤、转人工复核或进入隔离缓冲。这样,异常不会被一遍遍重试掩盖,也不会让一辆车和一托盘货物长期占住主通道。
把重量变成可用的物流证据
当称重工位的受力关系、稳定条件和数据绑定被写入任务逻辑后,重量才真正成为厂内物流的一部分。它不需要取代 WMS、MES 或质量系统中的主数据,也不需要被夸大为对所有物料的最终判定;它的价值在于,在需要复核的节点提供一条能解释“何时、何物、以什么承托状态、获得了什么读数”的过程证据。
规划 AMR 称重流程时,不妨先从一次完整任务反推:什么载荷需要称、由哪种秤承托、机器人何时退出、系统在什么条件下采样、结果与哪些业务字段绑定、异常会落到哪里。把这些问题回答清楚,称重工位就不再只是路径上的一块平台,而能成为稳定、可复核的物流节点。
姓名*
*邮箱
电话
内容
*