干燥房 AMR 配送:把露点暴露时间变成任务约束
干燥房 AMR 配送:把露点暴露时间变成任务约束
在干燥房服务锂电、电子与精密制造时,物流任务看似只是把密闭周转箱从外部缓冲送到线边。但对物料和现场而言,真正的风险并不只发生在机器人行驶的几分钟内,而集中在进出前室、等待门禁、停靠交接与异常恢复这些边界时刻。机器人若只接收起点和终点,就会把本应受控的环境暴露留给现场临时判断。
更合适的做法,是把露点暴露时间视作随任务流动的一项工艺约束:何时开始计时、在哪些区域暂停或重置、当前容器是否仍可进入、超出条件后应进入哪一个受控分支,都应在任务逻辑里有明确位置。这样,AMR 承担的不只是搬运距离,而是帮助物流节拍与环境边界保持一致。
先定义一趟任务的环境边界
干燥房配送不宜把“到达门口”当作进入条件。一个完整任务至少应区分外部备料区、前室、干燥房内路线、线边接收位和异常暂存位。每个区域对应不同的门禁状态、容器状态和允许停留方式。起运前,密闭容器的盖体、封条或接口状态需要满足要求;进入前室后,任务应等待门禁确认,而不是把排队时间隐含在行驶时间里。
露点暴露时间也不能简单理解为一个统一倒计时。不同物料、包装和现场工艺可能有各自的允许窗口,系统不必替代工艺规则,却应完整承接已确认的规则。例如,可将容器的放行时间、前室进入时间、门禁完成时间、线边签收时间作为可追溯事件。任务由此获得的是可判断的环境上下文,而不是一串孤立的开门记录。
对 AMR 而言,路线规划也要承认这种边界。最短路径未必是最短暴露路径:经过高频门、拥堵等待点或需二次确认的交叉位置,可能增加停留的不确定性。对关键配送任务,可预先设定优先级、前室前等待位和替代缓冲位,使机器人在条件不满足时有明确的落点,而不是停在门口占用通道。
前室不是通道,而是一次状态切换
前室的价值不在于让设备通过,而在于完成一次受控转换。AMR 到达前室前,应确认前室可用、目标门处于允许状态、接收侧具备进入条件。进入后,机器人保持稳定停靠,容器仍由平板承载并维持封闭状态;只有当下一步许可返回,才继续通过。把这些动作拆开,能够避免“车已到门口却不知能否进”的灰色状态。
图1所示的前室检查位可作为任务的物理锚点。对于经常发生短时排队的区域,系统应把等待开始、等待原因和等待时长记录为同一任务的一部分。若等待接近工艺设定的边界,调度策略可以选择改派接近的已放行任务、引导当前载荷退回受控缓冲,或通知相关岗位复核;关键不是一定要继续前进,而是避免无记录地延长暴露。
这一逻辑同样适用于空载返回。空载 AMR 可以按普通交通规则返回,但带有受控容器的任务不能被当作普通队列成员。将载荷状态显式带入前室和门禁逻辑,现场人员才能区分哪些车可以等待、哪些车需要优先完成交接、哪些车必须退出当前链路。
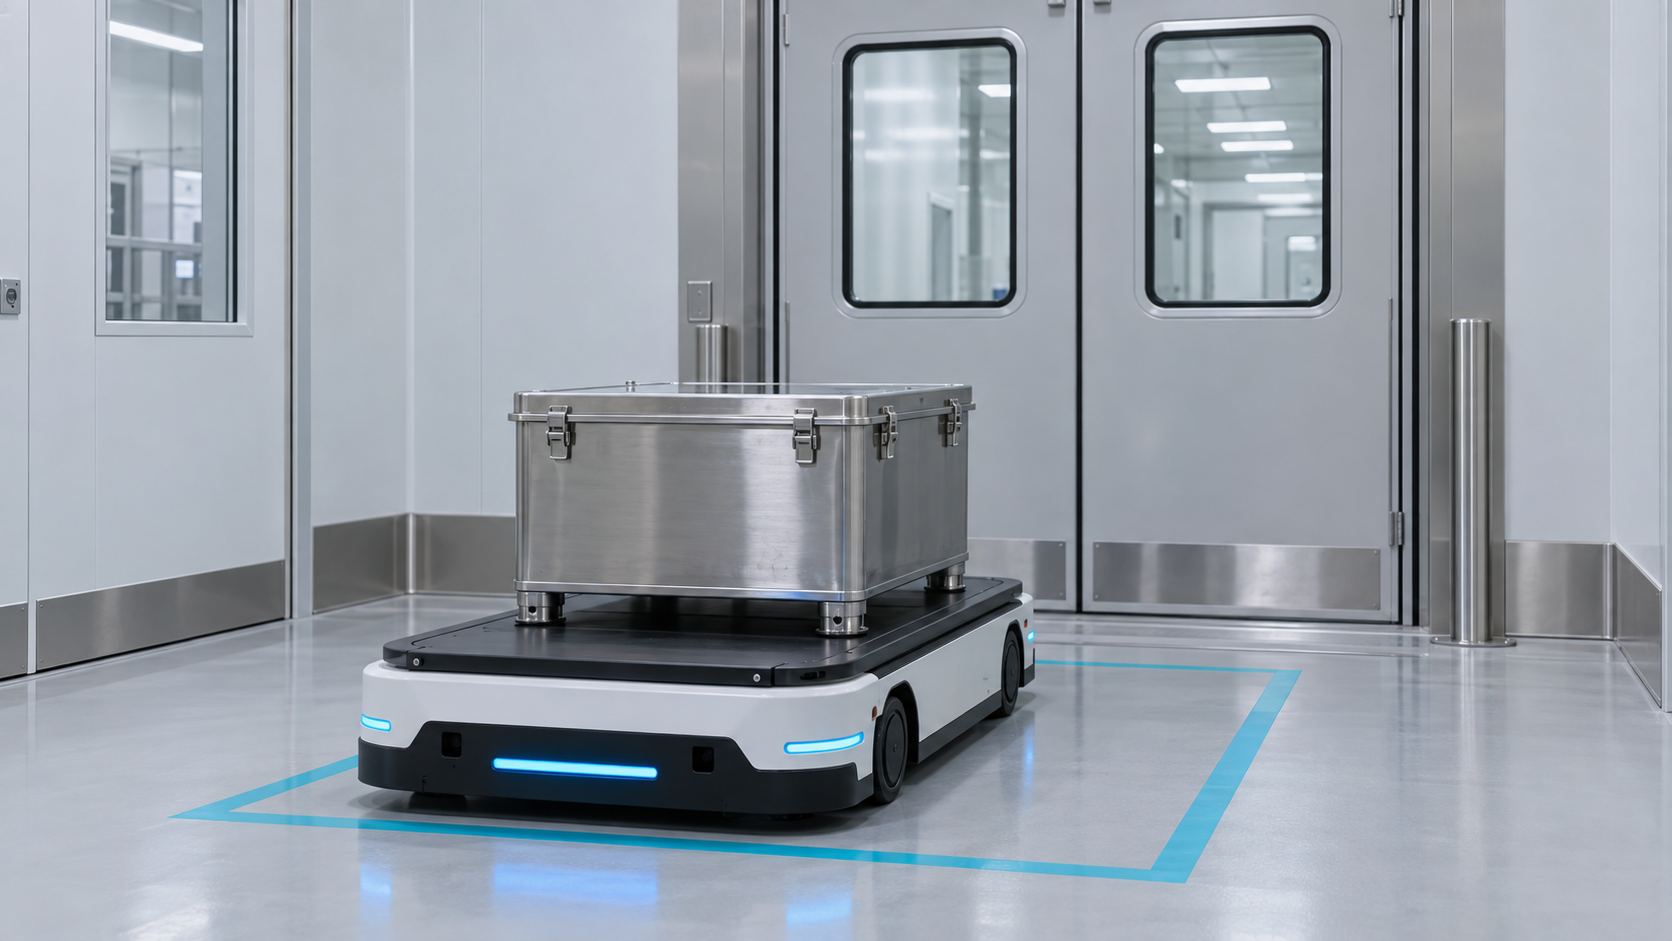
图1:平板 AMR 在干燥房前室检查位等待门禁许可
把线边交接做成可确认的结束条件
进入干燥房后,任务的结束也不应等同于机器人停在设备旁。线边接收位需要同时具备位置、容器和工艺三类条件:停靠位置满足设备接口要求,容器外观与封闭状态没有异常,接收工位已确认可接收。对于平板 AMR,周转箱应始终位于车体承载面中心;实际转移发生前,接收位的承托界面、空间与接收许可都应到位。
图2中的线边接收姿态强调了一个容易被忽略的事实:停靠完成不等于交接完成。若接收设备仍在占用、容器需要复核,机器人应留在定义好的等待状态,或在许可后移入附近缓冲位,而不是临时停在设备入口。这样既减少通道占用,也让每一次等待都有可追溯原因。
对后续任务而言,签收事件应包含足以支撑恢复判断的最小信息,例如容器身份、接收位、完成时间和异常标记。发生中断时,系统才能判断该容器是仍在车上、已进入接收位,还是已被转移到异常缓冲,而不会要求现场从头寻找。
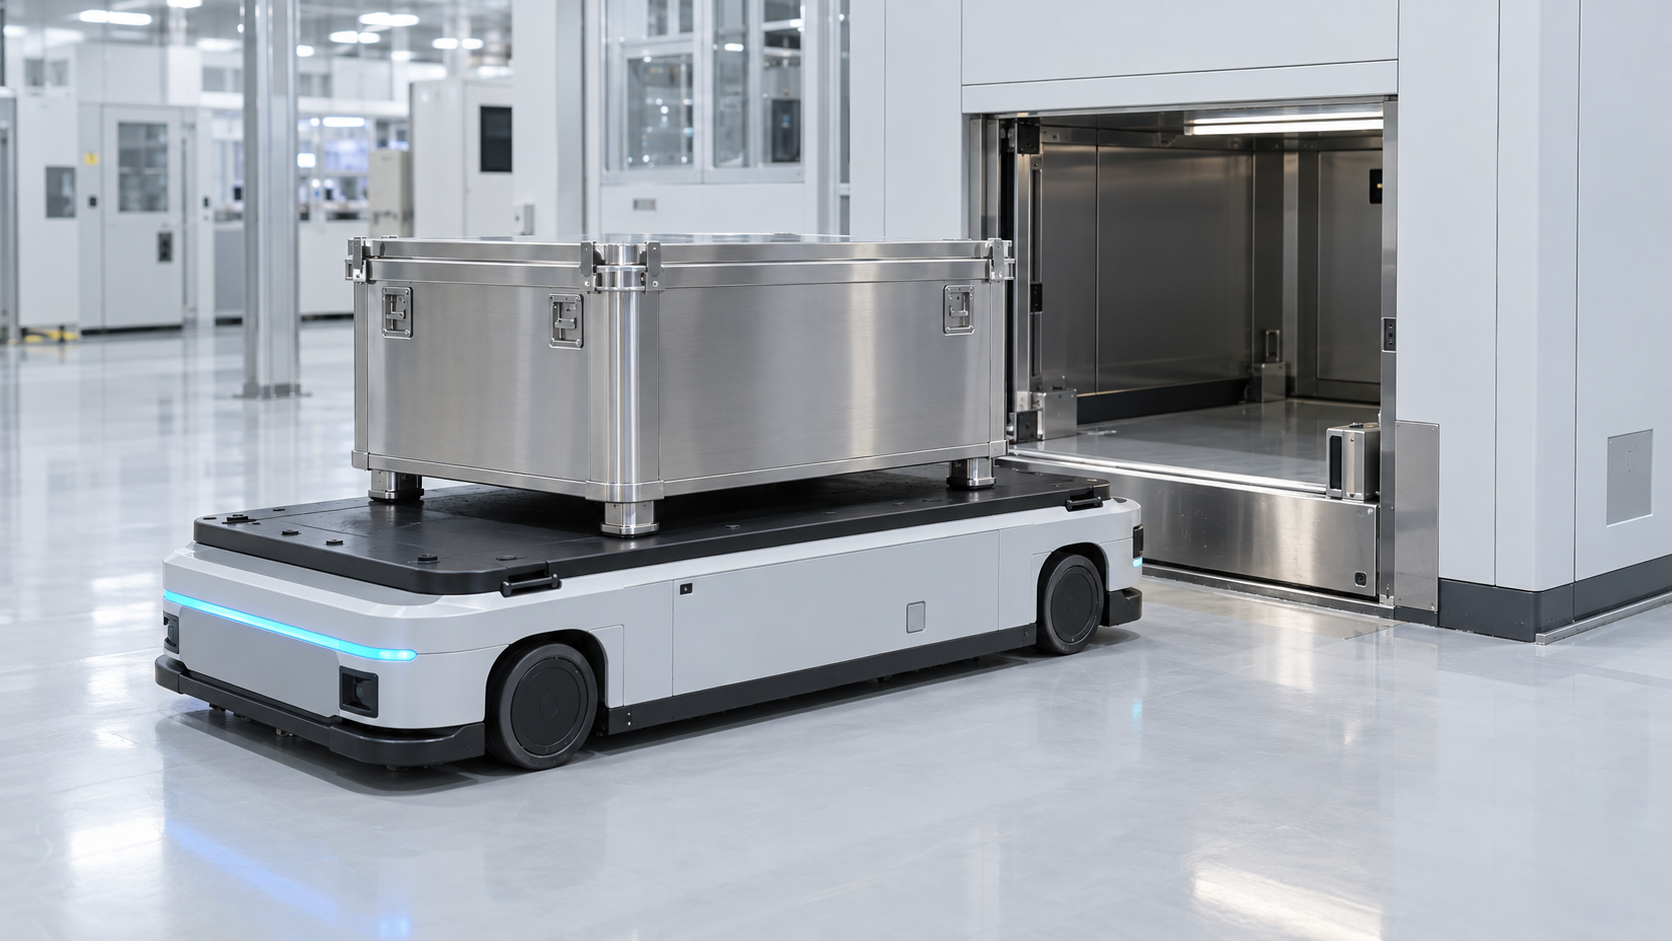
图2:平板 AMR 在干燥房线边接收位保持受控停靠
异常恢复要保护条件,而不是只恢复路线
干燥房物流中常见的异常并不一定来自机器人故障:门禁被占用、接收设备延迟、容器状态待确认、前室临时不可用,都可能使正常路径失效。恢复策略若只关注重新规划路线,容易忽略载荷已经携带的环境条件。更稳妥的策略是先冻结该载荷的放行状态,再根据剩余窗口和缓冲能力选择继续、回退或复核。
可恢复的任务至少需要一条清晰的分支:若等待未超过规则边界且目标位恢复,可从当前受控状态继续;若边界接近或容器状态不明,则进入指定缓冲或复核点,并由工艺规则决定后续放行。这样的分支不会增加现场负担,反而减少了临时口头协调和重复开门。
对于计划引入 AMR 的干燥房项目,建议在上线前把门禁联锁、前室容量、峰值任务、最长等待、接收位占用和异常回退放在同一张验收清单中演练。可验证的不是机器人能否穿过一扇门,而是在真实的等待、交接和恢复条件下,载荷是否始终被放在正确的环境边界里。
让环境约束成为物流任务的一部分
干燥房 AMR 配送的价值,不是把一段通道跑得更快,而是把原本分散在门禁、前室、容器和线边岗位上的条件组织成可执行流程。当露点暴露时间、容器状态、门禁许可和接收状态被放进同一个任务上下文,机器人才能在节拍变化时做出可解释的等待、继续或回退。
对复杂工业物流而言,越靠近工艺边界,越不适合依赖“通常没问题”的经验。将环境条件前置为任务约束,可以让移动机器人在不确定性出现时保留可控的选择,也让干燥房内外的物流衔接更稳定、更容易复核。
姓名*
*邮箱
电话
内容
*