折叠周转箱回收上 AMR:先把锁止和成组承载做成任务条件
折叠周转箱回收上 AMR:先把锁止和成组承载做成任务条件
在制造、零售周转和仓配现场,折叠周转箱常被视为回收环节里最简单的一类载具:箱内没有物料,折平后体积更小,似乎只要把它们送回清洗、分拣或待用区即可。但对 AMR 而言,折叠态并不自动等于可安全搬运。箱体的折叠面、锁扣方向、堆叠方式和承托界面,都会决定它在加减速、转弯和站点交接时是否仍保持原来的组合关系。
如果任务只记录“空箱回收”,机器人看到的是一个抽象目的地;现场真正需要管理的却是一组可折叠载具的具体状态。把折叠箱当作普通空载处理,容易把松扣、混规格、错向叠放和缺少底部承托留给作业人员在路边判断,回收流也就难以稳定地接入自动化。
回收任务的起点不应是“有多少只箱”,而应是“这一组箱能否作为一个单元移动”。可执行的成组定义至少要说明:折叠后的外廓范围是否一致,锁扣是否全部落在闭合位置,叠放方向是否统一,是否存在突出把手或未压平的侧板,以及该组箱由什么底面承担重量。这样,系统调度的不是若干松散箱体,而是一个边界清楚、承托关系明确的回收单元。
这一点对多规格现场尤其重要。相同占地尺寸不代表可以任意混叠;不同折叠厚度、把手位置或底面筋位,可能使上层箱体只压在局部边缘上。更稳妥的做法是把可混装规则前置到回收工位:按尺寸族或允许的组合方式成组,再由 AMR 接走。这样既不需要把所有判断压到机器人视觉上,也能减少到站后重新拆组的返工。
成组定义还应包含上限,而不是只写总数量。上限需要同时考虑折叠箱组的高度、底面接触面积、托盘或托盘式料盘的约束边,以及路线中可能出现的转弯、门口和临时等待位。它的作用不是追求装得最多,而是让每一组在正常运行与短暂停顿后都保持可解释的状态。
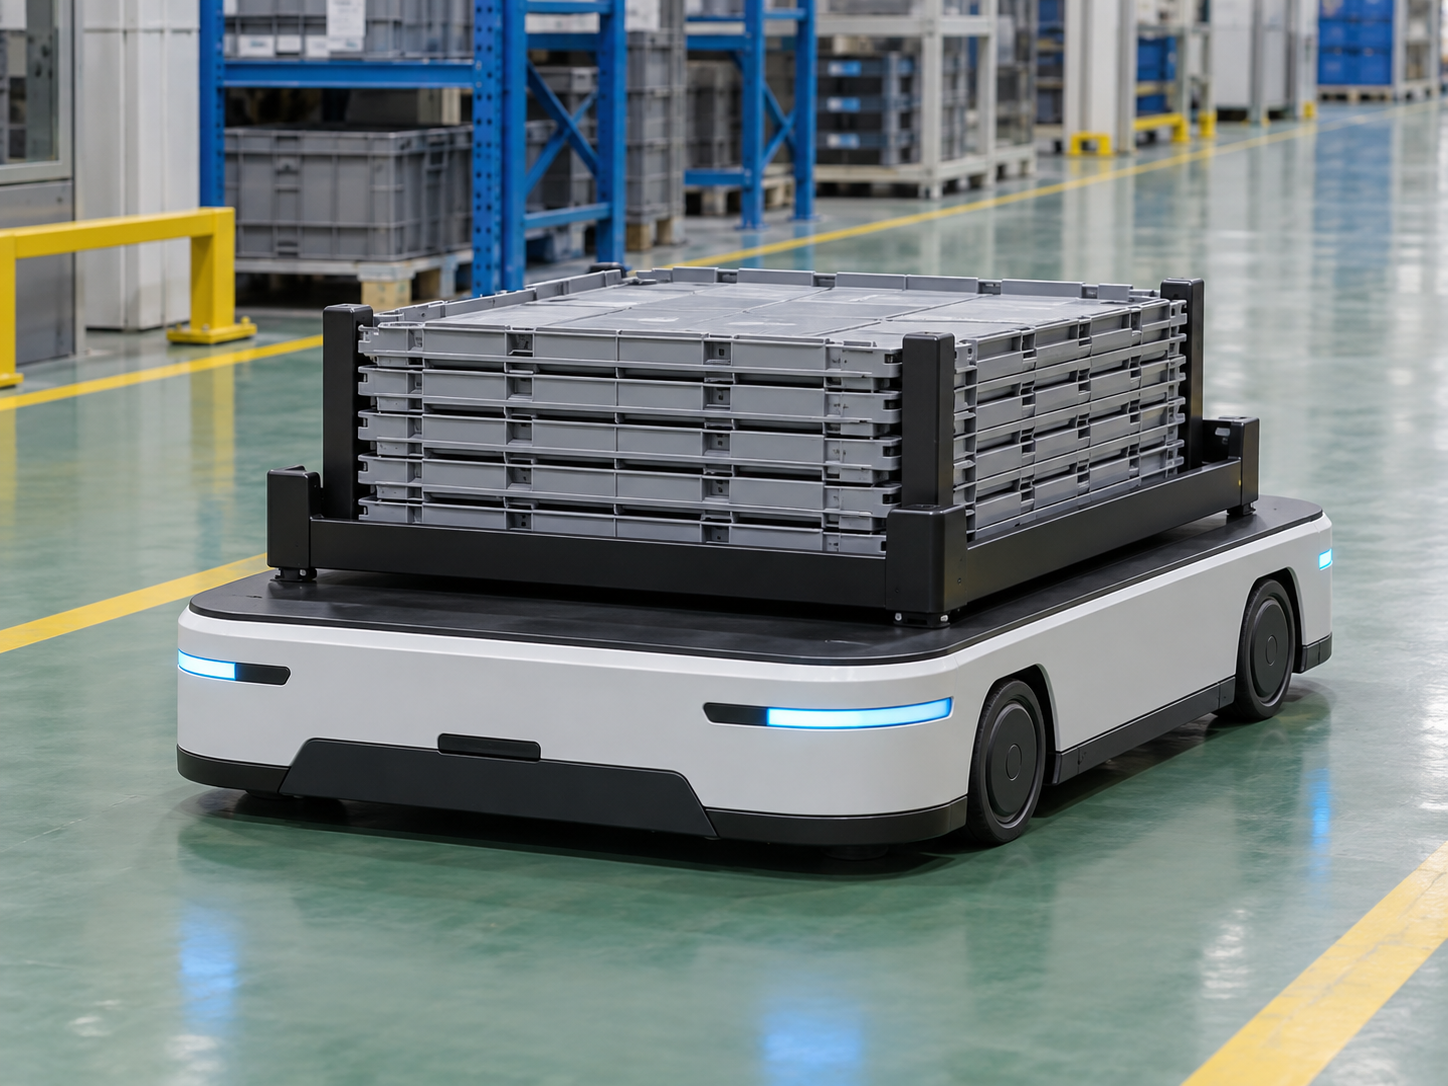
图1:平板 AMR 在低位限位料盘内运输已成组的折叠周转箱
折叠箱的承载界面应先解决“底部如何受力”,再讨论路线和节拍。对于平板 AMR,可采用带底板和低位限位角的专用料盘,使最下层箱体完整落在平整承托面上,四角限位只负责约束横向窜动,不替代底部承重。若需要使用压杆、束带或可复用压框,它们的作用是保持成组关系,不能把载荷悬吊在车体上方。
承载界面也要允许现场快速检查。操作人员应能看见底层是否坐实、限位件是否到位、压框是否锁定,而不是依赖一段难以复核的经验动作。对经常重复的回收流,这些检查点可以被转化为工位放行条件:未满足条件的箱组停留在整理位,满足条件的箱组才生成 AMR 任务。
当回收箱要在固定料台与 AMR 之间转移时,两个承托面需要有明确的交接关系。到站不是放行信号;箱组完整落到接收台、AMR 载台已卸载、接收侧仍保持限位,才说明这一次转移真正完成。
折叠箱的回收路线通常会经过线边、暂存、清洗或分拣等多个区域。与其把这些点理解为单纯的目的地,不如将它们设计为状态切换点:线边负责把散箱整理成可成组的折叠状态;回收缓冲位负责保持箱组的承托与限位;后续工位再决定它进入清洗、复用或报修分支。每个状态切换点都应能回答箱组是否完整、由谁承托、下一步是否可接收。
这种设计也能让 AMR 的等待更有意义。若接收台被占用,机器人不必在通道中临时停放,也不应把箱组放到无约束的地面。任务可以转入一个已定义承托条件的等待位,待接收侧恢复后再继续。等待状态保留箱组信息与承载方式,恢复时就不必重新猜测现场发生了什么。
对于需要人工展开或检查的场景,回收站还应把“可展开”与“可运输”分开。前者关注箱体本身是否完好,后者关注它是否已经被安全地组织成一个移动单元。把两个判断混在同一个口头动作里,往往会让异常箱随正常回收流一起前行。
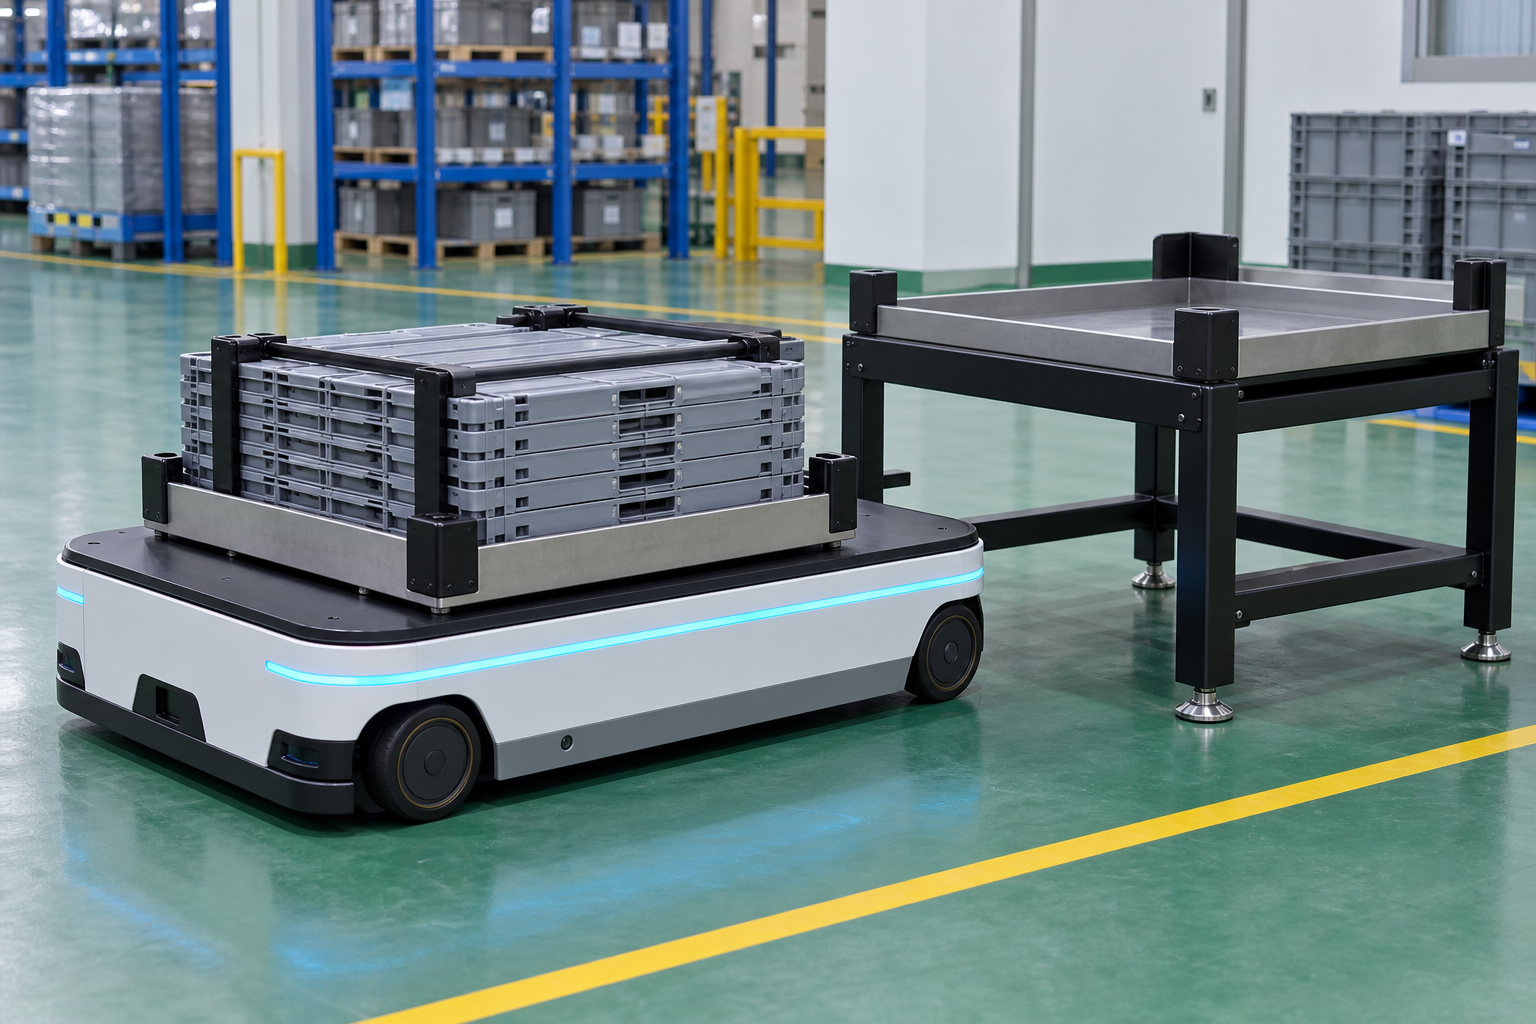
图2:受控回收台在交接时保持折叠箱组的承托状态可见
折叠不彻底、锁扣未闭合、混入异规格箱体、底层偏位或压框未到位,都不适合用“再试一次”处理。重复起停和再次运输并不会修正箱组的物理关系,反而可能把原本局部的问题扩大成散落、卡滞或站点拥堵。更合适的处理是让任务回到整理位,并保留异常发生时的箱组状态和所在位置。
异常分支应尽量短而清楚:停止放行、进入可操作的整理位、完成必要的重新成组或报修、重新确认承托关系,再恢复回收任务。这样做并不是给流程增加复杂度,而是避免异常载具占用机器人、通道和接收台三个资源。
当这些条件被持续记录后,现场还能看见问题集中在哪个环节:是折叠质量不稳定、料盘限位不匹配,还是接收工位经常无空位。回收流由此不再只是末端杂项,而成为可持续改进的物流对象。
折叠周转箱回收的价值,不在于让机器人替人搬走一摞空箱,而在于把可折叠载具重新送回可用循环。只要锁止、成组、承托、交接和异常回退被写成任务条件,AMR 就能在不确定性更低的前提下承担重复运输,现场也能清楚地区分可用箱、待整理箱和待处理箱。
对计划导入 AMR 的工厂而言,先把一个典型回收箱组的状态定义、料盘结构、站点承接和异常去向梳理清楚,比先追求更高的回收频率更有价值。稳定的回收物流不是把空箱送得更快,而是让每一次回收都以能够复用的状态结束。
姓名*
*邮箱
电话
内容
*